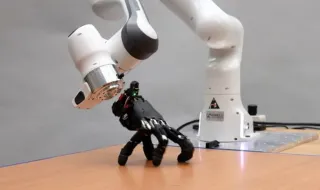
Докато кинематографичните сценаристи с десетилетия си фантазираха за живи, откачени крайници, изследователите от Soft Robotics Lab към Федералния технологичен институт в Цюрих (ETH Zurich) превърнаха култовия герой „Нещото“ от „Семейство Адамс“ в работещо инженерно съоръжение. Швейцарският екип успя да разработи автономен робот под формата на петпръста ръка, който самостоятелно се придвижва по разнообразни настилки и извършва прецизни физически манипулации, натискайки клавиши и премествайки предмети без чужда помощ.
Проектът надхвърля рамките на визуалната атракция, поставяйки основите на нова концепция в роботиката. Чрез отделянето на ръката от основното тяло или манипулаторно рамо, устройството придобива способността да прониква в изключително тесни, труднодостъпни ниши, където стандартен хуманоиден или четирикрак робот физически не би могъл да влезе. Главната инженерна пречка тук бе свързана с биомеханиката – за разлика от традиционните робот-кучета, при които крайниците са симетрични, човешката ръка разполага с пръсти с различна дължина и асиметрично разположен палец, което прави пазенето на баланс при движение върху възглавничките изключително трудно предизвикателство.
За да преодолеят този проблем, учените използват за основа стандартен промишлен манипулатор, модифицирайки го с компактна батерия, сензорен масив и микрокомпютър, разположени директно в областта на китката. Управлението е разработено чрез алгоритми с машинно обучение с подсилване (reinforcement learning) в дигитална симулирана среда. Резултатите са повече от впечатляващи: автономната ръка се справя успешно с придвижването върху 14 коренно различни типа терен, сред които чакъл, висока трева, метални скари и килими. Нещо повече – при проведените 25 теста за самостоятелно изправяне от легнало странично положение, прототипът постига пълен успех в 21 от опитите.
Втората голяма фаза от изпитванията е фокусирана върху фината моторика на пръстите. Роботизираният крайник успява да балансира върху четири от пръстите си, докато с петия изпълнява конкретни команди за натискане на клавиши със стрелки върху клавиатура, регистрирайки 29 точни попадания от общо 32 опита. В друг самостоятелен експеримент ръката достига до дървен блок и го премества с висока точност на отстояние до 2 сантиметра от зададената цел.
Авторите на разработката отбелязват, че този тип гъвкава архитектура ще революционизира съвместната работа между хора и индустриални машини. В бъдеще подобна автономна ръка ще може да се откача от големия робот-носител, да изпълнява самостоятелна мисия в затворено пространство – като натискане на прекъсвач или завъртане на вентил – и след това да се връща обратно, елиминирайки нуждата от скъпи специализирани инструменти. Вижте повече във видеото.