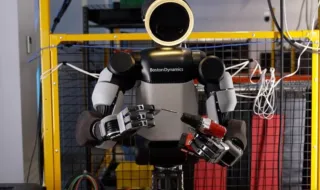
Инженерният екип на Boston Dynamics представи революционна модификация за своя емблематичен хуманоиден робот Atlas. Роботът вече разполага с изцяло нови четирипръсти ръце, които драстично подобряват сръчността му при боравене с предмети, запазвайки същевременно изключителната си товароносимост и здравина. Новият модул за манипулация разполага с 13 степени на свобода – сериозен скок спрямо предишното поколение със 7 степени, което бе ограничено предимно до грубо хващане и носене.
Инженерите избират конфигурация с четири пръста (три основни и противопоставен палец), след като тестовете показват, че кутрето не носи никаква реална функционална полза в промишлена среда. При експериментите с хора, със залепени един за друг безименен пръст и кутре, сръчността не намалява. Тази геометрия позволява на робота да прави прецизен захват тип „щипка“, да хваща стабилно обекти с три пръста и да борави ефективно с реални инструменти като дрелки, отвертки и ъглошлайфи.
Конструкцията на новата ръка е проектирана за тежки условия в логистиката и производството. Всички задвижващи механизми са капсулирани, а през ставите не преминават открити кабели. Ръката е с размери, близки до човешката, но е способна да държи и пренася товари с тегло до 45 килограма. В допълнение, дланта и пръстите са покрити с мрежа от тактилни сензори за натиск, които засичат и най-финия контакт, а вградената проприоцептивна система осигурява постоянна обратна връзка за точното положение на всяка става.
Обучението на Atlas се базира на сложен хибриден подход. Първоначално движенията се записват от хора с помощта на специализирани сензорни ръкавици, след което се пренасят в дигитална симулация. Чрез обучение с подсилване (reinforcement learning) алгоритмите се адаптират към физическия свят. Тази гъвкавост е от ключово значение, за да може хуманоидът да се справя с непознати предмети, гъвкави кабели и заплетени обекти в контейнери без предварително програмирани сценарии. Вижте повече във видеото.